本レポートでは、インドのVellore Institute of Technology(ヴェロール工科大学)や日本のデロイトトーマツディープスクエア株式会社などの共同研究チームにより開発され、2026年5月に海洋科学のトップジャーナルである『Frontiers in Marine Science(セクション:Marine Fisheries, Aquaculture and Living Resources)』に掲載された最新論文を解説します。
- 論文タイトル:MorphoCal: a multi-stage deep learning framework for fish length estimation in challenging underwater pond environments(困難な水中池環境における魚の体長推定のための多段階ディープラーニングフレームワーク)
- 対象タスク:水中物体検出、魚類のポーズ推定(解剖学的キーポイント検出)、および単眼幾何学的実寸変換
- 提案モデル/フレームワーク:MorphoCal(コアネットワーク名:AquaYOLO-PoseCA)
- 論文URL:https://www.frontiersin.org/journals/marine-science/articles/10.3389/fmars.2026.1824491/full
本研究は、濁度や遮蔽が激しい実際の養殖池において、一般的な単眼RGBカメラ1台のみを使用し、魚体に一切触れることなくセンチメートル単位の体長を自動計測する革新的なAIシステムを提案しています。
1.はじめに
本章では、水産養殖業における魚体長計測の重要性と、従来の水中自動計測技術が直面していた環境的・コスト的課題について整理します。その上で、本研究がどのような目的のもとで開発され、既存技術に対してどのような革新性(貢献)をもたらしたのか、その全体像と主要な精度指標の概要を解説します。
1-1.背景
この研究がどのような環境・現状のもと開発されたかを解説していきます。
1-1-1.~なぜ魚の体長を測る必要があるのか?~
養殖業や海洋科学において、魚の長さを測ることは最も基本的で重要な作業です。それには主に3つの理由があります。
①成長と健康のチェック
子どもの身長を測るのと同じように、魚の伸び具合を見ることで、順調に育っているか、病気にかかっていないかを確認するためです。
②総重量(バイオマス)の推定
魚の長さが分かると、そこから水槽やいけすの中にいる魚全体の「トータルの重さ」を計算することができます。
③計画的な管理
魚のサイズが分かれば、与えるエサの正確な量を計算でき(エサの無駄や水質悪化を防ぐ)、最適な出荷(水揚げ)のタイミングを決めることができます。
これらの理由があるため、魚の体長を測定する作業が必要とされるのです。
1-1-2. なぜ水中での体長自動計測は難しいのか
養殖・水産業において、魚の体長計測は成長管理、給餌最適化、出荷計画の策定、およびバイオマス推定を行うための最重要データです。これまでは、人間が網で魚をすくい上げ、ものさしに当てて1匹ずつ手作業で測っていました。しかし、この方法は時間がかかるだけでなく、魚にストレスを与え、傷つけたり病気にさせたりするリスクがあります。
過去10年、コンピュータビジョンを用いた非接触計測への移行が試みられてきました。初期の技術は、水質の変化や光の反射で容易に崩壊してしまいました。また、その後に登場した CNNベースの YOLO等は、魚を「四角い枠」で囲むことには成功したものの、魚がS字に体を曲げて泳いだり、斜めを向いたりすると、枠のサイズと実際の体長との間に乖離が生じました。輪郭を完全に抽出する Mask R-CNNなども提案されましたが、実際の養殖池の水は濁っており、浮遊物と魚の境界線(シルエット)を鮮明に抽出することは極めて困難でした。そのため近年は、魚の「口先」「目」「尾の先端」などの特定の点を捉える「解剖学的キーポイント(ランドマーク)検出」へとトレンドが移行しています。しかし、既存の高性能なキーポイント検出モデル(HRNetなど)は計算量が膨大であり、「水中に2台のカメラを並べて固定し、同調させる」というハードウェアのコストと運用の複雑さが、実際の養殖現場への普及を阻んでいました。
つまり、養殖業において、水中の悪環境現場とコスト問題に対処するための手段が不足しており、魚の生育がスムーズにいかないという課題が現状として挙げられます。
1-2.この研究の目的
この研究の目的は、「水中のカメラ1台とAIを使って、魚に一切触れることなく、自動で正確に体長を測定するシステム『MorphoCal』を開発すること」です。
カメラで測るだけなら簡単そうに見えますが、実際の養殖池は AIにとって非常に過酷な環境です。水が濁っていたり、光の当たり方が変わったり、魚が体を曲げて泳いだり、他の魚と重なり合ったりする問題が生じます。この課題を解決するため、研究チームは以下の2つのステップを組み合わせたシステムを作りました。
・AIによる特徴点の検出(AquaYOLO-PoseCA)
濁った水の中でも、AIが魚の「口の先」「目」「尾ひれの付け根」などの重要なポイントを瞬時に見つけ出します。魚が体を曲げていても、正確にその位置を特定できます
・3次元の長さへの変換
カメラの画面上の「ピクセル」の距離を、特殊な計算を使って、実際の「センチメートル」の長さに正しく変換します。
1-3. 論文の革新性(貢献)
この論文が提案する「MorphoCal」は、以下の3点において従来の常識を覆す革新性を持っています。一言で表現するならば、「魚を傷つけずに適切な成育状況の最適化を可能とする」ものです。具体的には、
・単眼 RGBカメラ1台・画像1枚での実寸算出に成功
従来、水中で実寸(cm)を測定するには、2台のカメラを用いる高価なステレオカメラシステムや特殊な深度センサが必要でした。本手法は、「単一画像によるカメラ校正 」と「光線・平面交差法」を組み合わせることで、市販の安価なカメラ1台での完結を可能にしました。
・計算効率を維持したまま、細長い魚体の定位精度を向上
水中特化型モデル「AquaYOLO-PoseCA」を開発。YOLOv8をベースに座標アテンション(Coordinate Attention: CA)を統合したことで、計算量を抑えつつ、濁った水中でも魚の頭部や尾部といった重要な部位を正確に捉えることに成功しました。
・実環境データセット「DePondFi’24」の構築と公開
実際の池で撮影され、自然な濁りや遮蔽を含む複数魚種の画像に、9つの解剖学的キーポイントを手動アノテーションした高品質なベンチマークデータセットを構築し、今後の水産DX研究の強固な基盤を提供しました。
1-4. 主要な精度指標
提案手法は、高い認識精度と実用に耐えうる軽量性を両立しています。
| 評価項目 | 測定値 / スコア | 現場実装における意味合い |
| バウンディングボックス mAP | 0.959 | 濁った水中でも約95.9%の精度で魚の位置を正しく検出 |
| ポーズ mAP | 0.848 | 魚体の重要な部位(キーポイント)を高い確率で特定 |
| mAP50-95 | 0.712 | 厳格な位置精度基準でも高いパフォーマンスを維持 |
| 計算量 (GFLOPs) | 29.4 | 低演算量であり、現場のモバイルチップでも駆動可能 |
| パラメータ数 | 11.4M | モデルサイズが小さく、エッジデバイスのメモリを圧迫しない |
| 体長推定誤差 | MAE: 0.7478 cm | モノサシによる手作業実測値との誤差が1cm未満(実用水準) |
この表より、濁った水中でも95%以上の精度で魚の位置・重要なキーポイントを捉えることに成功していることがわかります。計算量・パラメーター数においても、それほど大きくなく、特別な装置なども不要です。実際の計算値についても、誤差が1cm未満と非常に高精度であることがわかります。
2.基礎用語まとめ
画像認識モデルの基礎的な技術構成要素のうち本モデルに採用されている技術要素を紹介します。本モデルに使用されている基礎的な技術要素は大きく分けると6つあり、それぞれの用語の一般的な使い方・定義をまとめると以下の通りになります。
①AIモデル
YOLOは、深層学習で物体検出を行う AIモデルです。入力された画像から物体の位置と種類を予測するシングルショット型(単一画像・単一経路)の畳み込みニューラルネットワークです。
AquaYOLO-PoseCAは、深層学習で姿勢推定・キーポイント検出を行う AIモデルです。対象の構造的な特徴点の座標を特定する姿勢推定モデルに分類されます。
座標アテンション(CA)は、深層学習でニューラルネットワーク構造設計を行うアルゴリズムです。これは、モデルそのものではなく、ニューラルネットワークの層の中に組み込まれるアルゴリズムでどこにどのような特徴があるかを抽出します。位置情報の消失を防ぐために開発され、YOLOなどの物体検出に使用されることが多いです。
②数学的技術
単一画像によるカメラ校正は、カメラ幾何学におけるアルゴリズムであり、こちらは AIではありません。これは、カメラの焦点や内部パラメータから歪み係数を測定する線形・非線形最適化数学のアルゴリズムです。
光線・平面投影は、こちらもカメラ校正同様AI技術ではありませんが、2次元の写真から3次元の光線のベクトルを計算し、特定の平面と交わる点を割り出す線形代数のアルゴリズムです。
③データセット・評価指標
DePondFi’24は、これはプログラムや数式ではなく、AIモデルを訓練・評価するために整備された構造化データです。
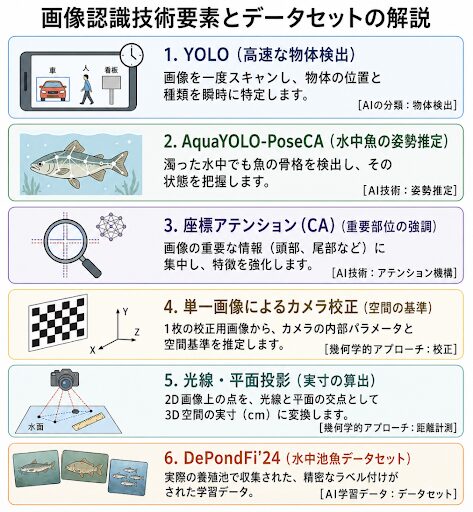
図1 画像認識技術の汎用的な使い方
上の画像は、今回のモデルに採用された技術が一般的にどのように使用されるかを示したものです。そして、この技術が、今回紹介させていただく論文への使用方法としては以下の章にて説明します。
3.本モデル解説
本章では、前章で整理した基礎技術が『MorphoCal』フレームワークにおいてどのように統合され、機能しているのかを詳細に解説します。水中特化型 AIの AquaYOLO-PoseCAネットワークの内部構造、定義された9つのキーポイント、そして実寸体長計算のプロセスについて、論文のロジックを記述します。
3-1.本モデルにおけるデータセット、モデル層、校正・実寸変換層
上記の基礎用語・技術を本モデルがどのように活用していくかを紹介します。基礎的な技術構成要素のうち、本モデルで特筆すべき3要素が、水中の魚の①魚体を認識するための画像認識AIモデル、②画像を実寸サイズへの変換を行う校正・実寸変換層、③データセット・評価指標となります。
①魚体を認識するための画像認識AIモデル
このモデルにおける YOLOは、特定の物体(魚)を検出することを目的としています。画像を一度のスキャンで魚を囲むことに使用されます。
また、座標アテンション(CA)は、水平・垂直方向の位置情報を同時にエンコードします。水平・垂直軸の位置情報を絞り込み、細長い魚体に沿った精密な位置情報を保持したまま特徴を強化し、重要な空間位置を強調することができます。
AquaYOLO-PoseCAは、水中養殖環境専用に設計した YOLOv8の拡張モデルのことです。バウンディングボックスとキーポイントを同時予測することができます。濁り・不均一照明のある実環境の養殖池でも安定して動作します。
②画像を実寸サイズへの変換を行う校正・実寸変換層
単一画像によるカメラ校正では、1枚のチェッカーボード画像からカメラの内部パラメーターと外部のパラメーターを推定します。水槽・池の水面付近にチェッカーボードを設置し、カメラで撮影し、格子交差点の座標から内部行列(焦点距離・主点)と歪み係数を算出することができます。
光線・平面投影は、2D画像上のキーポイント座標を既知の水面と光線の交点として3D実座標に変換する幾何学的手法です。AquaYOLO-PoseCAで検出した頭部・尾部のキーポイント座標を入力します。校正行列と光線・平面交差計算で各点の3次元実座標を求めることができます。2点間のユークリッド距離を計算し、センチメートル単位の体長として出力できます。
③データセット・評価指標
DePondFi’24は、独自に構築した実環境の水中池魚データセットのことです。養殖池に生息する複数の魚種を撮影し、集めた画像に対して、人間が生物学的に重要な9つのキーポイントを指定します。
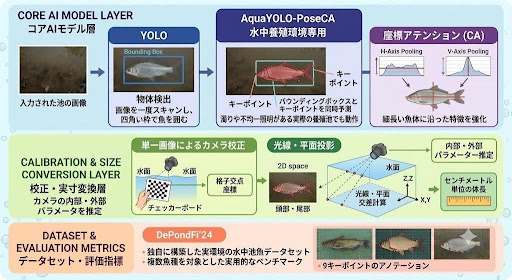
図2 MorphoCalフレームワークの構成
上の画像はMorphoCalフレームワークの技術が、どのように構成・使用されているかを示したものです。
3-2. 提案フレームワーク:MorphoCal の全体像
MorphoCalは、前述の水中環境における課題を「AI技術」と「古典幾何学」のハイブリッドによって解決します。システムは以下の4段階の処理パイプラインを1つのシステムとして統合しています。
[ 入力: 養殖池のRGB画像 (640×640 px)
【 ステップ1: AquaYOLO-PoseCA 】
↓
– 魚の検出(バウンディングボックス)
– 9つの解剖学的キーポイントの2次元ピクセル座標を同時出力
↓
【ステップ2: 単一画像によるカメラ校正】
– あらかじめ水面プレーンで撮影した格子模様から、カメラ内部パラメータとレンズ歪みを補正
↓
【 ステップ3: 光線・平面交差法】
– 2次元ピクセル座標から、カメラの焦点を起点とする「放射光線」を計算
– 基準水深プレーンとの交点から、実世界の3次元座標を復元
↓
【出力: センチメートル単位の正確な魚体長 】
3-2-1. AquaYOLO-PoseCAの構造
コアネットワークである「AquaYOLO-PoseCA」は、YOLOv8-poseをベースに水中特化の改良を施したエンドツーエンドの軽量モデルです。このモデルの特徴としては、低コントラスト環境に対応した特徴抽出と、特徴融合ネットワークへの座標アテンション統合の2点です。
・特徴抽出
水中特有の低コントラスト環境に対応するため、異なる受容野の特徴量を融合し、魚全体のグローバルな形状を把握します。
・ネック(特徴融合)と座標アテンション(CA)の統合
ネック部は、深い層の意味情報と浅い層の位置情報を双方向にブレンドします。本論文の最も重要な工夫は、この特徴融合ネットワークの要所に「座標アテンション(Coordinate Attention、CA)」モジュールを挿入した点です。
従来のパーツとの比較とCAの優位性
- SEブロック: 画像のチャネル(色・質感)の重要度は捉えられますが、空間情報を完全に圧縮してしまうため、「魚体のどの位置にランドマークがあるか」が曖昧になります。
- CBAM: 空間とチャネルの両方を考慮しますが、追加の畳み込み層が必要となり、エッジデバイス向けの軽量化を阻害します。
- 座標アテンション(CA): 水平軸(X軸)と垂直軸(Y軸)の方向それぞれに独立したプーリングを行うことで、位置情報を高度に保持したままチャネルの重要度を計算できます。これにより、細長い魚体に沿った頭部や尾部のピンポイントな位置特定において、圧倒的な軽量性と高精度を両立させました。
| アテンション機構 | 考慮する次元 | 追加の畳み込み層 | 位置情報の保持 | エッジデバイス適性 |
| SEブロック | チャネルのみ | なし | ✕(完全に圧縮される) | ◯(軽量だが精度不足) |
| CBAM (汎用アテンション) | チャネル + 空間 | あり(空間ブランチ) | △(局所的のみ) | ✕ (高負荷・非推奨) |
| CA(提案モデルに採用) | チャネル + 空間 | なし(プーリング演算) | ○ (高精度に保持) | ○ (低負荷・最適) |
3-2-2. 9つの解剖学的キーポイントの定義
このモデルが検出する9つのキーポイントを目印に、魚類の形態計測学に基づいて以下のように厳密にアノテーションされています。
・KP1: 吻端(口の先端)
・KP2: 眼
・KP3: 背鰭(せびれ)前端
・KP4: 背鰭後端
・KP5: 体中心部
・KP6: 腹鰭(はらびれ)前端
・KP7: 腹鰭後端
・KP8: 尾柄部(びへいぶ:尾の付け根)
・KP9: 尾鰭(おびれ)先端
体長の算出には、魚体の始点と終点である KP1(吻端) と KP9(尾鰭先端) が主軸として使用されますが、他の7点(KP2〜KP8)を同時に検出することで、モデル全体の幾何学的構造の理解を安定させています。
4. 実験内容および結果
本章では、論文に記載されている実験の具体的な構成、実施手順、および得られた定量データをまとめます。
4-1. 実験材料・環境
4-1-1. データセット「DePondFi’24」の仕様
実験に使用された水中映像データおよび正解ラベルの構成は以下の通りです。
・撮影場所: インド・チェンナイのコラトゥール(Kolathur)周辺にある10箇所の商業用養殖池。
・対象: 上記の池に生息する多魚種 眼
・撮影機材: 水中アクションカメラ Crosstour CT9000
・設置環境: 各養殖池の水深 4〜5 m の底面付近にカメラを水平に固定
・収録映像仕様: 解像度 1920 × 1080 ピクセル、フレームレート 60 fps
・サンプリング条件: 日照条件や水温変化による影響を網羅するため、午前と午後の時間帯から均等に映像を抽出
・アノテーション(正解ラベル):個体ごとの物体検出用バウンディングボックス(BBox)。
・形態測定分析用として、1個体につき9箇所の解剖学的キーポイントの座標。
(KP1: 吻端・KP2: 眼・KP3: 背鰭前端・KP4: 背鰭後端・KP5: 体中心部・KP6: 腹鰭前端・KP7: 腹鰭後端・KP8: 尾柄部・KP9: 尾鰭先端)
4-1-2. 実行・計算環境
・使用ハードウェア: NVIDIA Tesla T4 GPU
・入力画像サイズ: 全画像を一律 640 × 640 ピクセル にリサイズ・パディングして入力。
・ハイパーパラメータ設定:
バッチサイズ(Batch Size): 16
学習エポック数(Epochs): 25
4-2. 実験手順
実験およびデータの処理は以下の3つのステップを直列に実行することで進められました。
ステップ1:水中キャリブレーション(カメラ校正)
水の屈折(屈折率 約1.333)によるレンズ歪みや焦点距離の変化を補正するため、既知の格子サイズを持つチェッカーボード(平面パネル)を水中に沈め、単一フレームの画像からカメラの内部パラメータおよび歪み係数を一度だけ算出(Single-shot checkerboard calibration)して記録しました。
ステップ2:2D検出・ポーズ推定
構築した学習環境(4-1-2)に画像を入力し、提案ネットワーク「AquaYOLO-PoseCA」を用いて、各魚体のバウンディングボックスおよび9箇所のキーポイントの 2Dピクセル座標を出力させました。
ステップ3:3D空間投影と体長計算
ステップ1で得たキャリブレーションパラメータを用いて、ステップ2の2Dピクセル座標から3D空間への光線ベクトル(Ray)を逆投影しました。この光線と、あらかじめ設定された「魚の遊泳平面」との交点を計算することで、9箇所のキーポイントの実際の3D空間座標(センチメートル単位)を特定しました。
最後に、隣接するキーポイント同士の直線距離(全8セグメント分)を頭から尾に向けて足し合わせる「累積和」を算出することで、魚体の湾曲姿勢に対応した最終的な魚体長を導き出しました。
4-3. 実験結果と確定数値
DePondFi’24データセットを用いた検証において得られた、具体的な性能指標およびモデルのスペックは以下の通りです。
4-3-1. 定量精度データ
- 物体検出精度(バウンディングボックス): mAP50が0.959
- ポーズ推定精度(9キーポイント検出): mAP50が0.848
- ポーズ推定精度(AIによる厳格な正確さ): mAP50-95が0.712
4-3-2. 計算リソース・効率性データ
- 総パラメータ数(Parameters): 11.4 M(1,140万個)
- 総計算量(Computational Complexity): 29.4 GFLOPs
4-3-3. 実測値検証(検証実験)
投影モジュールによって算出された魚体長は、対象の魚を実際に水揚げして定規で物理測定した「実測値」と比較検証された。その結果、算出値は実測値に対して低い偏差を示し、実際の養殖池環境においてセンチメートルレベルの測定精度を達成していることが実証された。
5.性能評価
本章では、提案モデルの AquaYOLO-PoseCAの優位性を検証するため、論文内に記述されている競合モデル・ベースモデルの精度を比較した性能評価の結果を提示します。
5-1. 競合モデルとの精度比較
テストデータセットを用いて、提案モデル「AquaYOLO-PoseCA」と、他の代表的な物体検出・ポーズ推定モデルを比較した定量評価を解説します。
| モデル(アーキテクチャ) | BOX精度(魚を囲む正確さ) | バウンディングボックスmAP50(キーポイント推定精度) | mAP50-95(AIによる厳格な正確さ) | パラメータ数(計算サイズ) |
| ①AquaYOLO-CBAM | 0.852 | 0.897 | 0.569 | 64.8M |
| ②YOLOv8s-Pose (ベースライン) | 0.896 | 0.938 | 0.707 | 11.41M |
| ③AquaYOLO-PoseCA r = 32 (改良前) | 0.907 | 0.949 | 0.712 | 11.4M |
| ④AquaYOLO-PoseCA(Proposed) | 0.917 | 0.959 | 0.712 | 11.4M |
上記の実験結果から、今回提案された④のモデルの優位性が確認できます。各モデルとの比較とそれぞれの特徴は以下の通りです。
①の CBAMは非常に有名で、実績のあるアテンション機構の一種です。画像の中の空間と特徴の両方を、2つのステップで同時に計算する大変スマートな仕組みを持っています。画像認識の精度を上げたいときに使用される汎用性の高いパーツで世界中で広く信用されていますが、今回の水中実験においてはパラメータ数が64.8Mと大幅に肥大化してしまい、エッジデバイスへの実装に不向きであることがわかります。
②の YOLOv8s-poseは今回の論文で提案されるモデルのベースとなるもので、広く一般的に使われる AIモデルの一つです。用途としては、 陸上の綺麗な景色や、一般的な人間の姿勢推定用に作られているため、水中の濁りや光の乱反射に対する対策は何も入っていません。
③の AquaYOLO-PoseCA (r = 32)はベースを改良したものです。②のモデルに加えて、対策として「座標アテンション(CA)」を組み込み、濁り対策のフィルターを加えています。ですが、計算量を抑えるために、画像の細かい部分を少し「ざっくり」と間引いて見ています。
④の AquaYOLO-PoseCA (提案版)は座標アテンションの効果を最大限引き出すように、調整が施されています。また、計算の軽さをそのままにしながら、最も効率よく魚の形を見抜く設定になっています。
このように今回紹介させていただいている④のモデルは、従来のモデルよりも魚を囲む正確さ(0.917)・キーポイントの推定精度 (0.959)のどちらの数値も秀でていることがわかります。さらに、1ミリのズレも許さない厳しい評価基準である mAP50-95でも0.712という高い正確さをキープしています。今回の提案されたモデルの強みは、これほど高い精度を叩き出しながら、計算サイズ(11.4M)をベースラインとほぼ同じ軽さに抑え、圧倒的な軽量性を可能にした点にあります。
6. 制約と今後の展望
実用性が極めて高い MorphoCalですが、研究チームは現時点での制約条件とそれを克服するための将来的な研究・開発の方向性を挙げています。本章ではその内容を3つにまとめて解説します。
・3次元的な泳ぎへの対応(平面の制約)
現在の幾何学投影モデルは、魚が特定の水深(基準平面)に沿って平行に泳いでいるという前提に依存しています。魚がカメラに対して極端に斜めに急上昇・急降下した場合、投影計算にわずかな狂いが生じる可能性があり、今後は「単眼深度推定ネットワーク」との融合による完全な 3D空間復元が求められます。
・対象魚種のドメイン適応
現在の DePondFi’24 datasetに登録されている魚種から、さらに体型や形態が大きく異なる多種多様な魚種(あるいはヒレの欠損などの個体)へ対応するための、ドメイン適応技術の拡張が必要です。
・動画ストリームへの拡張とバイオマス推定
現状の静止画ベースの処理から、動画内での個体識別(トラッキング)および連続計測へとシステムを拡張し、最終的には「体長データから個体体重・いけす全体の総バイオマス」を自動算出するシステムへの応用が期待されています。
7.まとめ・考察
7-1.技術的総括
この研究が提案した「MorphoCal」フレームワークは、水中養殖環境における魚の検出・キーポイント推定・実寸変換という3つの独立したタスクを、単一の効率的なパイプラインとして完全統合した世界初の研究です。この研究によって、濁った養殖池という難しい環境でも、魚を水から上げることなくセンチメートル単位の正確さで体長を測ることに成功しました。魚にストレスを与えない、未来のスマート養殖につながる技術です。技術の核心である「AquaYOLO-PoseCA」は、座標アテンションの手法をネック構造へ組み込むことで、濁度や遮蔽が激しい実環境の池であっても、わずか11.4Mの軽量さで極めて正確なポーズ推定を可能にしました。さらに、ステレオカメラという高価なハードウェアの制約を光線・平面投影という幾何学的アプローチで代替し、カメラ1台で計測を成し遂げた点は、コスト対効果の面で現場実装に計り知れないメリットをもたらします。この技術は、NVIDIA Jetson等のエッジ AIデバイスへの組み込みが十分に可能な演算量に抑えられており、スマート養殖および水産 DXの社会実装を大きく加速させるものになります。
7-2.考察
経営学視点からの考察をすると、この技術によって産業の大きな変革がもたらされると考えられます。水産庁によると、2023年の日本国内の漁業・養殖業全体の生産額は約1兆4,000億円ですが、そのうち魚養殖業の生産額は約7,169億円規模と全体の43%を占めています。現在では陸上養殖やスマート水産も盛んになっており、さらなる市場拡大が見込まれています。世界に目を向けると、人口増加の高まりを受けて水産物需要は拡大しており、市場規模としては、3,860億ドル以上と非常に大きなものです。成長率も年平均7%となっており、ハイペースでの成長が見込まれます。加えて、地球温暖化の影響もあり、安定した漁業を図るためにも、養殖業への市場価値・規模は高くなると考えられます。
今回紹介させていただいた論文は、これらの市場に対して、経済損失が少なく、安定した養殖業を展開することに貢献し、安定的な供給を可能とします。これらは養殖市場に大きな変革をもたらすことが可能となると考えられます。より安価で確実性の高い供給が可能となるため、中小規模の養殖業を行っている事業者や資本力の乏しい地域での水産業の発展やDX市場の拡大にも貢献すると考えられます。加えて、熟練の目利きなどの暗黙知を形式知化することにより、より養殖業への参入障壁が抑えられることが見込まれます。また、養殖業にかかわるサプライチェーンにおいても、在庫量や物流の搬送量を調整することが容易となり、養殖業全体での持続可能な水産ネットワークの構築が可能になると考えられます。
参照URL
Frontiers in Marine Science (2026) https://www.frontiersin.org/journals/marine-science/articles/10.3389/fmars.2026.1824491/full
Fortune Business Insights (2026) https://www.fortunebusinessinsights.com/industry-reports/seafood-market-101469
水産庁(2021)https://www.jfa.maff.go.jp/j/kikaku/wpaper/r04_h/trend/1/t1_2_1.html
矢野経済研究所(2025)https://www.yano.co.jp/press/press.php/003897