本紹介記事では、国際的なコンピュータビジョン分野の学会「CVPR 2026」の併設ワークショップ「MaCVi 2026」において発表された最新の海洋AI研究について解説します。
- 論文タイトル: Edge-Aware Quantization Robustness and Structural Preservation in Maritime Autonomous Navigation: A Dual-Model Paradigm for Embedded Tracking and Dynamic Domain Adaptation (海洋自律航行におけるエッジAIの軽量化と、周囲の状況変化への適応: 船載システムのための物体追跡と、動的な環境変化を捉える2つのAIの提案 )
- 対象タスク: 海洋セマンティックセグメンテーション(水面・空・障害物の塗り分け)、海洋パノプティックセグメンテーション(個別物体の全景識別)
- 提案モデル/フレームワーク: 『NewLight』(コアネットワーク名:RSOS-CSSE)および『NewSR』(ベース:Mask2Former-Swin-Large)
- 対象ベンチマーク: LaRS公式データセット
- 論文URL:https://macvi.org/workshop/cvpr/challenges/usv_pan_seg
- 著者名:Sabari Nathan
本研究は、波の乱反射、大雨、濃霧、逆光といった過酷な海洋環境において、自律航行船(USV)の安全を守るため、全く異なる特徴を持つ2つの高性能AIシステムを提案しています。
1. 本モデル概要
1-1. 背景
自動運転車やドローンをはじめとする自律移動ロボットの環境認識技術は近年劇的な進化を遂げています。しかし、「海洋環境(海、河川、運河、港湾)」におけるAIの活用には、陸上とは本質的に異なる過酷な視覚的ノイズと物理的制約が立ちはだかります。
1-1-1. 意義・必要性
このように海洋で運用される自律型無人水上艇(USV: Unmanned Surface Vehicle)は、障害物を正確に認識しながらリアルタイムで航行する必要があります。しかし、海面では波や太陽光の反射、霧、雨などの影響により、陸上向けに開発された画像認識AIでは十分な性能を発揮できない場合があります。
1-1-2. 2つのモデルが挑んだ、異なる物理的制約
デロイトトーマツディープスクエアは、この過酷な海洋環境に対し、解決すべき課題やハードウェア制約が異なる2つの「NewLight」と「NewSR」というモデルを個別に開発し、「高速処理」と「高精度認識」という異なる要求に対応する2つのAIモデルを提案しています。
1つ目の高速処理を行うNewLightは、小型エッジデバイスへの搭載を想定した軽量モデルです。INT8量子化を前提としたネットワーク設計を採用し、高速な推論速度を維持しながら、障害物をできるだけ見落とさないことを目指しています。
2つ目の高精度認識を行うNewSRは、障害物を検出するだけでなく、「船」「ブイ」「人」など物体の種類まで識別できる高精度モデルです。大規模なTransformerベースのモデルを海洋画像へ適応させることで、悪天候や複雑な海洋環境における認識性能の向上を図っています。
1-2. この研究の目的
本研究の目的は、国際的なコンピュータビジョンのトップ学会「CVPR 2026」の併設ワークショップ「4th Workshop on Maritime Computer Vision (MaCVi 2026)」における2つの難関チャレンジトラックに同時参戦し、デロイトトーマツディープスクエアチームが誇るAI最適化技術が、軽量高速化と精緻な周辺識別の分野において、どこまで世界に通じるのか、実証することにあります。
1-3.大会の概要
開催側が設定した最終的なゴールは、「自律航行に必要となる海洋環境認識技術の精度と、組み込み機器上での実行可能性を評価すること」です。開催側は、太陽光のぎらつきや濃霧など、海特有の過酷な視覚ノイズを含む画像と正解ラベルがセットになっている公式のデータセット「LaRS」を提示し、これを解き明かせる、ノイズに負けないタフなAIのアルゴリズムを開発せよというゴールを課しました。この大会は、採点基準を全体のバランスの良さにすることで、AIの進化における現在の弱点を明確に可視化することにあります。今回の大会の採点基準は、スピード、見落としのなさ、的中率、名前当ての正確さなど、NewLightでは障害物検出のF1と領域分割精度mIoUの積であるQを主指標とし、一定以上の処理速度も求められます。NewSRでは、SQとRQから構成されるPQによって順位を決定します 。そのため、どの項目においてもバランスよく点数をとれることが重要になります。安全な海洋運航を可能とすることが目的であるため、このような評価基準となっています。
1-4. 論文の革新性(貢献)
本研究の主要な貢献および革新性は、2つのモデルそれぞれにおいて明確な新規性を確立した点にあります。
【NewLightの革新性:INT8量子化耐性を持つ数理設計】
計算速度を高めるINT8量子化(8ビット整数化)において、アテンション機構の精度崩壊を防ぐため、既存のHardSigmoidを採用し、Attentionゲートや正規化、残差経路をINT8量子化に適した構成へ変更しました。これにより、組み込みデバイス(Luxonis RVC4)上で、速度と再現率で単独トップを獲得しつつ、総合5位を獲得しました。
【NewSRの革新性:陸上知能の高度な海洋ドメイン適応】
陸上の膨大な一般画像で物体識別をマスターしたSwin-Largeモデルの重みを99.5%という高い比率で維持したまま、人工的な雨・霧・逆光のぎらつきなどの光学拡張を組み合わせたパノプティックモデルを構築しました。
1-5. 主要な精度指標
本論文の各モデルでフォーカスされた評価基準は以下の通りです。
・NewLightでは、マクロ平均mIoU(領域分割の正確性)と、障害物クラスにおけるF1スコア(適合率と再現率の調和平均)の積である複合指標Q=mloU×F1を採用。
・NewSRでは、パノプティック品質(PQ)を総合指標とし、物体の輪郭線の幾何学的正確性を表すセグメンテーション品質(SQ)と、物体のマッチングの正確さを表す認識品質(RQ)に分解して評価する。
2. 本モデル解説
本研究で開発された2つのモデルの具体的な内部構造と、本番の過酷な環境下で実力を出すために定義されたシステム規則について解説します。また、上記で解説した基礎用語がこのモデルでどのように使用されているかも併せて解説します。
2-1.基礎技術解説
画像認識モデルを形作る基礎的な技術構成要素のうち、本研究に採用されている技術要素を大きく4つのカテゴリーに分類して紹介します。
NewLight
① 基本タスク(AIモデルの目的)
セマンティックセグメンテーション / 意味領域分割
深層学習を用いて、画像に写っているすべてのピクセル(画素)に対して「これは水」「これは障害物」というようにクラスのラベルを1つずつ割り当てて画像を塗り分けるAI技術です。特徴として、同じクラスに属するオブジェクトであれば個々の個体を区別せず、1つの巨大な塊(領域)として一色で塗り潰します。
② 脳の骨格を形作るアーキテクチャ(AIモデルの構造)
注意機構
深層学習においてニューラルネットワーク構造設計を行うアルゴリズムです。モデルそのものではなく、ネットワークの層の中に組み込まれるアルゴリズムであり、データ(画像)の「どこに集中して注目すべきか」をAI自身に動的に計算させ、重要な情報に大きな重みをつけ、不要なノイズを無視させる役割を果たします。
DenseNet-121
画像から輪郭や色、テクスチャなどの特徴を抽出する「エンコーダー」として多用される有名な畳み込みニューラルネットワーク(CNN)です。前の層の出力を後ろのすべての層へ密結合(Dense Connection)させることで、特徴の伝播をスムーズにし、比較的軽量ながら高い識別能力を発揮します。DenseNet-121は、本来は注意機構は含まれていませんが、このモデルの特徴として、DenseNet-121と注意機構を両方組み合わせたアーキテクチャであるということが挙げられます。
③ 高度な学習アルゴリズム(学習の手法・損失関数)
OHEM(オンライン難例マイニング)
AIが予測を激しく間違えている「苦手なピクセル」だけを自動的に抽出し、そこに集中して強いペナルティ(損失)を課して効率的に苦手克服をさせる学習アルゴリズムです。
④ 特徴を強調するアルゴリズムと数理(数学的技術・関数)
シグモイド関数
どんなに入力された数値が大きくても小さくても、「0.0〜1.0」の範囲の滑らかな実数へと数値を変換して出力する活性化関数です。AIの分野では、特定の情報に対してどれだけの割合を許可するかを決定する計算式として使用されます。
INT8量子化 / 8ビット整数量子化
AIモデルが持つ精密な32ビット浮動小数点(FP32)の数値を、あえて大雑把な「8ビットの整数(256段階)」へと丸めて圧縮する軽量化技術です。データサイズは4分の1になり、小型の組み込みチップでの計算効率が劇的に跳ね上がりますが、数値が雑になるため「精度崩壊」のリスクを伴います。
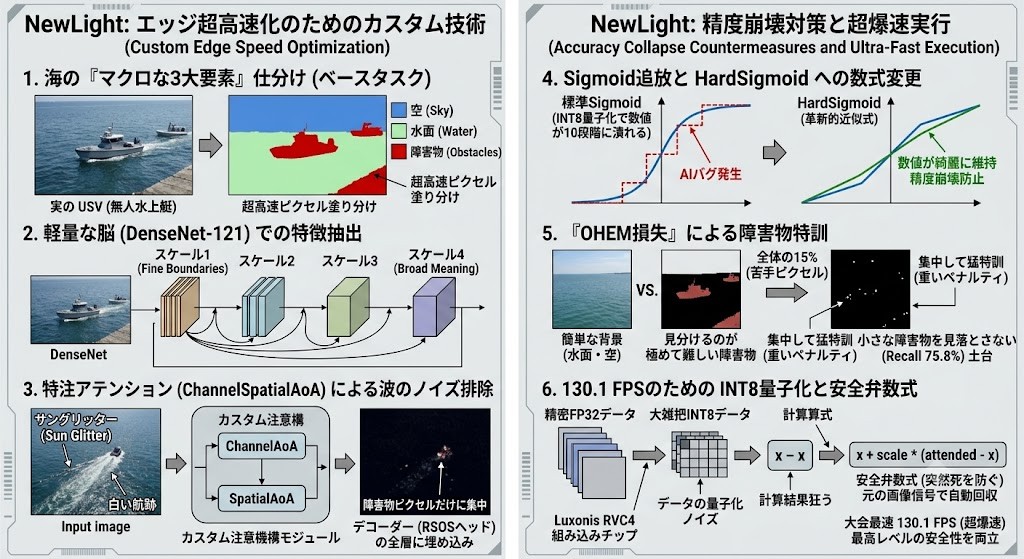
図1 NewLightで使用される基礎AI技術
上記の画像はNewLightで使用されている技術をまとめたものです。そして下記からは、NewLightとともに使用されたNewSRの紹介に移ります。
New SR
① 基本タスク(AIモデルの目的)
パノプティックセグメンテーション / 全景領域分割
セマンティックセグメンテーションの概念をさらに進化させ、画像内の「全景」を完全に把握するための最高峰の領域分割フレームワークです。背景となる広大な領域(水面や空などの数えられないもの)を一色で塗り分けながら、同時に手前にある個々の独立した物体(船や人間などの数えられるもの)に対して、固有のインスタンスIDを割り振り、個体を分離して認識します。
② 脳の骨格を形作るアーキテクチャ(AIモデルの構造)
Swin-Large
最新のAIで主流となっている「Vision Transformer(ViT)」をベースに、画像の局所的な範囲から段階的に視野を広げていく「シフトウィンドウ」と呼ばれる仕組みを取り入れた、超大型かつ最強クラスの画像認識モデルです。
Mask2Former
画像の背景や物体の形を切り分けるあらゆるAIタスク(セマンティック、インスタンス、パノプティック・セグメンテーション)を、1つの共通システムだけでまとめて解決できる画像認識AIフレームワークです。「オブジェクトクエリ」と呼ばれる物体の候補を見つける手がかりを同時にいくつも処理することで、画像内のどこに何があるかを一気に、かつ正確に描き出すことができます。
③ 高度な学習アルゴリズム(学習の手法・損失関数)
混合精度訓練
計算の一部をあえて半分の精度である16ビットに落として計算スピードと省メモリ化を一気に高め、数値が破綻しそうな重要な計算だけを32ビットに戻す、ハードウェアの効率性を最大化する高速化技術です。
ファインチューニング
膨大なデータを使ってすでに基礎的な物体の見分け方をマスターしている賢い「事前学習済みモデル」を出発点とし、特定の新しいタスクに合わせてモデルの一部の重みを再トレーニングして馴染ませる、非常に効率の良い学習手法です。
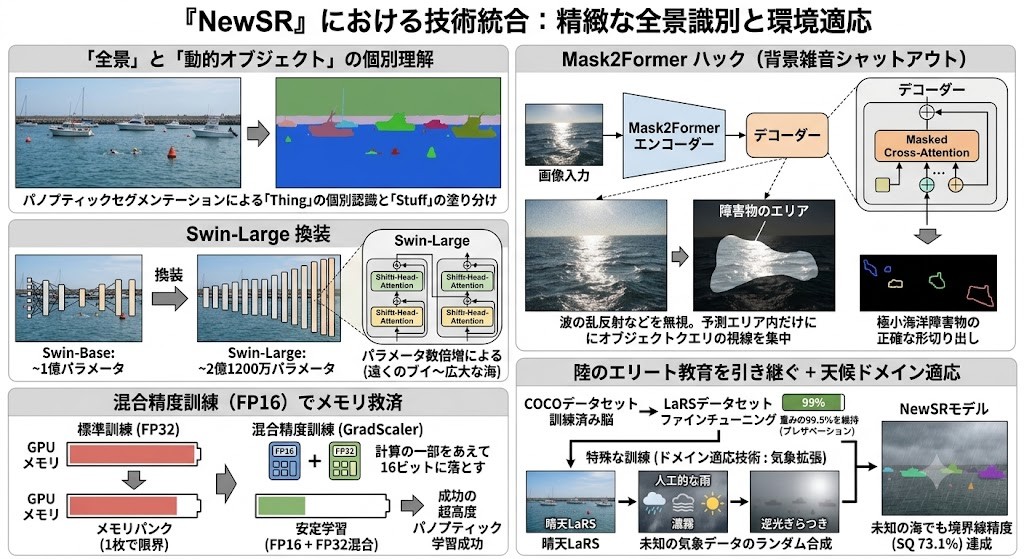
図2 NewSRで使用される基礎AI技術
上記の画像はNewSRで使用されている技術をまとめたものです。そして下記からは、NewLightの応用技術について紹介いたします。
2-2. 提案フレームワーク:NewLight独自の応用技術
本モデルの基本的な構造はセマンティックセグメンテーションですが、本研究の工夫は、量子化を前提として設計した点にあります。本モデルで使用されたAI技術の特徴を述べると以下のようになります。
① INT8量子化でも精度を落としにくい設計
エッジAIでは推論速度を高めるため、モデルをINT8量子化して利用することが一般的です。INT8量子化では数値表現を32ビットから8ビットへ圧縮するため、演算速度は大きく向上します。一方で、表現できる数値が粗くなるため、モデルによっては認識精度が大きく低下してしまいます。特に注意機構(Attention)では、一般的に用いられるシグモイド関数が量子化の影響を受けやすく、特徴量の強弱を適切に表現できなくなることがあります。そこで本研究では、シグモイド関数をHardSigmoidへ置き換えました。HardSigmoidは計算が単純で量子化との相性が良く、INT8環境でも特徴量の変化を比較的安定して保持できます。この変更により、高速化と認識精度の両立を狙っています。
② 残差経路による構造保存
もう一つの工夫は、CSSEモジュールに残差経路(Residual Connection)を組み込んだことです。Attentionは重要な特徴を強調する一方で、強調の度合いを誤ると必要な情報まで失われてしまうことがあります。本研究では、Attentionを通過した特徴だけでなく、元の特徴も同時に後段へ伝える構造を採用しました。これにより、量子化やノイズの影響でAttentionが十分に機能しない場合でも、元の情報を保持できるため、認識性能が急激に低下しにくくなっています。
③ OHEMによる「苦手な障害物」の重点学習
海洋画像の多くは、水面や空といった背景が占めています。そのまま学習すると、AIは背景ばかりを学習し、小さな障害物の認識が後回しになってしまいます。そこで本研究では、OHEM(Online Hard Example Mining)を採用しています。OHEMは、AIが特に苦手とする画素だけを自動的に抽出し、重点的に学習させる手法です。これにより、小さなブイや漂流物など、見落としやすい障害物に対する認識性能の向上を図っています。
2-3. 提案フレームワーク:NewSR の全体像と構造
NewSRのベースには、Mask2FormerとSwin-Largeを組み合わせた最新の画像認識モデルを採用しています。ただし、そのまま海洋画像へ適用しても十分な性能は得られません。海面反射や霧、逆光といった海特有の環境は、一般的な画像データセットとは大きく異なるためです。そこで本研究では、大規模事前学習モデルの重みをほぼ維持したままファインチューニングを行い、海洋画像へ適応させました。これにより、一般画像で獲得した認識能力を活かしながら、海洋環境に特化したモデルを構築しています。特徴としては以下の2つです。
① 悪天候を想定したドメイン適応
実際の海では、学習時と同じ環境ばかりが現れるわけではありません。そのため本研究では、学習データに人工的な雨や霧、明るさの変化などを加えるデータ拡張を実施しています。この処理によって、モデルは多様な気象条件を経験し、未知の環境でも認識性能を維持しやすくなります。これは、ドメインシフトへの対策として重要な工夫の一つです。
② Masked Cross-Attentionによるノイズ抑制
海面では波や反射光によって背景の情報量が非常に多くなります。通常のAttentionでは、この背景情報にも注目してしまい、小さな障害物を見逃すことがあります。そこでNewSRでは、Masked Cross-Attentionを利用し、一度推定した物体領域の内部へ注意を集中させる仕組みを採用しました。これにより、背景ノイズの影響を抑えながら、物体の輪郭や位置をより正確に推定できるようになっています。
2つのモデルは競合ではなく補完関係にあります。一見すると、NewLightとNewSRは似た画像認識モデルに見えます。しかし実際には目的が異なります。NewLightは限られた計算資源の中で高速に危険を検知することを担当し、NewSRは周囲の状況を詳細に理解することを担当します。つまり、本研究は「高速モデル」と「高精度モデル」のどちらかを選ぶのではなく、それぞれの長所を活かして海洋AI全体の性能向上を目指した点に特徴があります。この設計思想こそが、本研究の大きな特徴と言えるでしょう。
2-4.採点項目の意味
NewLightは、小型エッジデバイスでの運用を想定したモデルです。学習にはLaRSのセマンティックセグメンテーションデータセットを使用し、最終的な評価は大会指定の組み込みデバイス「Luxonis RVC4」で実施されました。推論時にはINT8量子化を適用し、実際の運用に近い条件で速度と認識性能を測定しています。
本モデルでは以下の指標を中心に評価しています。
FPS:1秒間に処理できる画像枚数。リアルタイム性能を表します。
Recall:実際に存在する障害物をどれだけ見落とさず検出できたかを示します。
Precision:障害物と判断したものが実際に正しかった割合です。
F1 Score:RecallとPrecisionのバランスを表す指標です。
mIoU:画像全体の領域分割精度です。
Q:大会独自の総合評価指標で、mIoUとF1を組み合わせて算出されます。
NewSRでは、パノプティックセグメンテーションで一般的に用いられる以下の指標を使用しています。
PQ(Panoptic Quality):物体認識全体の総合評価
SQ(Segmentation Quality):物体の輪郭をどれだけ正確に分割できたか
RQ(Recognition Quality):物体を正しいカテゴリとして識別できたか
SQは「形をどれだけ正確に切り出せたか」、RQは「その物体が何であるかを正しく判断できたか」を評価する指標と考えると分かりやすいでしょう。
3. 実験内容および結果
本研究の正当性と実用性を証明するために実施された実験・実証データを、各モデルごとに独立させて詳細に記述します。本研究の正当性と実用性を検証するため、公式ベンチマークデータセット(LaRS)および公式評価サーバーを用いて実施された実験の条件設定、および測定された確定データを以下に示します。
3-1. 高速・組み込みモデル:『NewLight』の実験設定と詳細結果
3-1-1. 実験条件および学習設定
- 対象データ: LaRSセマンティックデータセット(3クラス構成。未確定領域は評価対象外とする無視インデックス255を設定)
- 入力解像度: 縦384 × 横768 ピクセル
- データ拡張: ランダム水平反転、ランダムスケーリング(0.5〜2.0倍)、カラージッター、ランダムクロップ
- 最適化アルゴリズム: AdamWオプティマイザー(初期学習率:1×10⁻⁴、ウェイトディケイ:1×10⁻⁴)
- 学習スケジュール: 5エポックのウォームアップを含むコサインアニーリングスケジュール(最大150エポック)
- 損失関数(Loss Function): OHEMクロスエントロピー損失(マイニング比率15%)、Dice損失、Focal損失、境界線認識損失(重み付け1.5倍)の複合ブレンド
- 後処理フィルタ: 100ピクセル未満の独立した障害物予測領域をノイズとして自動消去(連結成分フィルタリング)
- 検証・測定環境: 訓練は単一GPU(FP32フル精度)にて実施。最終推論・速度測定は、大会指定の「Luxonis RVC4」組み込みデバイス上に、モデルを INT8 量子化コンパイルした状態でデプロイして実行。
3-1-2. 実験結果と確定数値(定量精度および効率性データ)
Luxonis RVC4実機上において、INT8量子化コンパイル後に測定された「NewLight」および抜粋した公式確定スコアは以下の通りです。
| 順位 | チーム名 / 参加機関 | 採用メソッド | FPS(推論速度) | Q(総合点) | μ(水縁精度) | Pr(適合率) | Re(再現率) | F1(障害物) | mIoU(領域) |
| * | DLMU (前年参考) | RSOS-Net | 85.1 | 64.2 | 72.5 | 66.4 | 67.9 | 67.1 | 95.7 |
| 1位 | Independent Researcher | DSOS-Net | 66.5 | 61.9 | 68.3 | 62.6 | 69.7 | 66.0 | 93.8 |
| 5位 | DT Deep-Square | NewLight | 130.1 | 39.4 | 56.3 | 32.1 | 75.8 | 45.1 | 87.3 |
- モデルの規模(リソース): 総パラメータ数 約 920万 (9.2M)
- 出力形式仕様: 計算グラフ(ONNX opset 13)の内部に argmax 演算をハードコーディングした、固定形状の単一テンソル出力構造。
測定結果の通り、NewLightは130.1 FPSという速度でトップの記録を獲得しました。また、見落としを防ぐ最重要スコアである再現率(Recall)でも「75.8%」という大会単独トップを記録しました。これにより、総合5位を獲得することができました。
3-2. 高精度パノプティックモデル:『NewSR』の実験設定と詳細結果
3-2-1. 実験条件および学習設定
- 対象データ: LaRSパノプティックデータセット(背景3クラス、個別物体8クラス、計11クラス構成。訓練:2,605フレーム、検証:198フレーム、本番テスト:1,203フレーム)
- 入力解像度: 縦512 × 横512 ピクセル(固定アスペクト比)
- データ拡張(気象ドメイン適応仕様): 明るさ・コントラストの動的変更(±40%、確率0.5)、人工霧のシミュレーション合成(霧係数0.1〜0.5、確率0.15)、人工雨のシミュレーション合成(確率0.10)
- モデル初期化: 事前学習済み重みをロードし、全体の分類層を除く 99.5% の重みをそのまま維持(プレザベーション)して開始
- 最適化アルゴリズム: AdamWオプティマイザー(全体のベース学習率:2×10⁻⁵、ウェイトディケイ:0.05、グラジエントクリッピング最大ノルム:1.0)
- 差分学習率設定: 特徴抽出を行う脳(Swin-Largeバックボーン)の学習率のみ、ベースの10分の1である 2e-6 に制限
- 学習スケジュール: 3エポックのウォームアップを含む最大30エポックのコサインLRスケジュール
- 検証・測定環境: 高性能ワークステーションを使用。超巨大モデルのメモリパンクを防ぐため、バッチサイズを最小値の 1 に厳しく制限し、動的浮動小数点スケーリング(GradScaler)を導入した FP16 混合精度訓練を実行。本番テストデータ(1,203枚)に対する最終推論にて測定。
3-2-2. 実験結果と確定数値(定量精度および効率性データ)
本番環境(LaRSテスト画像1,203枚)を対象に、公式評価サーバー上で測定された「NewSR」および抜粋したモデルの公式最終確定データ(Table 3)は以下の通りです。
| 順位 | チーム名 | メソッド(モデル名) | PQ(総合点) | SQ(分割品質) | RQ(認識品質) | PQst(背景) | PQth(物体) |
| * | MaCVi Team (非競争) | PanSR (Swin-L) | 57.3 | 75.9 | 66.9 | 95.4 | 43.0 |
| 1位 | FER Zagreb | M2F-DINOv3 | 53.5 | 74.3 | 63.3 | 95.8 | 37.7 |
| 2位 | Fraunhofer IOSB – BIG | MaskDINOv3 | 48.3 | 72.4 | 57.7 | 94.9 | 30.9 |
| 3位 | KTSFOE | ThingSeg-DGCR | 42.6 | 71.0 | 51.1 | 91.8 | 24.2 |
| 6位 | DT Deep-Square | NewSR | 36.0 | 73.1 | 40.8 | 94.3 | 14.2 |
- モデルの規模(リソース): 4ステージ階層型構造、総パラメータ数 約 2億1200万 (212M)
- 出力形式仕様: 9層のマスクド・クロスアテンションを通過した100個のオブジェクトクエリを出力し、個別の固有パノプティックIDへとマージ変換。
開発資料ではPQ 72~75を期待値として掲げていましたが、公式テスト結果はPQ 36.0となり、大きなドメインギャップが確認されました。 隠された本番データでの結果(PQ 36.0)が下振れした事実は、初見の別船・別カメラへの移行による「環境変化」が想像以上に苛烈だったことを示しています 。 しかし、物体の輪郭をミリ単位でなぞる正確さ(SQ)においては73.1%をマークしました。
4. 性能評価
4-1. 競合モデルとの精度比較
本大会の公式 Leaderboards に刻まれた確定データに基づき、世界中の競合AIモデルや最新メソッドと比較した技術的立ち位置を評価します。ここまで見てきたように、本研究で提案されたNewLightとNewSRは、それぞれ異なる目的を持って設計されています。そのため、単純に順位だけを比較して優劣を判断することはできません。重要なのは、「開発時に目指した性能を実現できたか」という視点から結果を評価することです。
4-1-1. 組み込みセグメンテーショントラックにおける比較(NewLightの立ち位置)
NewLightで最も注目すべき結果は、大会最高となる130.1 FPSを達成した点です。一般的に、推論速度を向上させるためにモデルを軽量化すると認識精度が低下しやすくなります。しかし本研究では、INT8量子化を前提としたネットワーク設計によって、高速処理と障害物検出性能の両立を目指しました。実際、障害物の見落としの少なさを示すRecallでは大会最高の75.8%を記録しています。つまり、本研究で提案したHardSigmoidへの置き換えや残差経路を用いた設計は、「高速化すると障害物を見落としやすくなる」という従来の課題に対して、一定の効果を示したと言えます。
一方で、誤検知の多さという課題も明らかになりました。これは波や白波、水面の反射といった海洋特有のノイズまで障害物として判定するケースが多かったことを示しています。その結果、F1スコアや総合指標Qが伸びず、最終順位は5位となりました。この結果だけを見ると性能が低かったようにも見えますが、設計思想を考えると別の見方ができます。本モデルは「多少誤検知しても、障害物だけは見落とさない」という安全重視の設計です。実際の自律航行では、障害物を見逃すことは重大事故につながります。一方で、誤検知による減速や回避は運航効率を下げるものの、安全性という観点では許容できる場合があります。つまりNewLightは、総合順位よりも実運用で求められる安全性を優先したモデルであると考えられます。
4-1-2. パノプティックセグメンテーショントラックにおける比較(NewSRの立ち位置)
完全なる専門外への初挑戦となったこのトラックにおいて、NewSR は総合6位という結果に着地しました。総合1位のザグレブ大学の最先端モデル(M2F-DINOv3)は総合 PQ で 53.5 という圧倒的な強さを見せましたが、その最高峰モデルのセグメンテーション品質(SQ:物体の輪郭をなぞる正確性)は 74.3% でした。これに対し、デロイトトーマツディープスクエアの NewSRは73.1% をマークし、高い表現力を実証しました。背景の塗り分け品質においても 94.3 という高数値をマークし、安定性を残しました。総合点が低い要因としては、AIが一度も見たことのない映像が出題され、その物体が何か識別する(名前当ての認識品質:RQ)に苦戦してしまい、大きく減点されました。
4.2 NewSRは「認識能力」と「環境適応」の難しさを示した
NewSRでは、物体の輪郭を正確に抽出する能力を示すSQで73.1%を記録しました。この値は上位モデルとも大きな差はなく、Mask2FormerとSwin-Largeを組み合わせた設計や、大規模事前学習モデルの活用が有効だったことを示しています。一方で、総合評価PQは36.0にとどまりました。最大の要因は、Recognition Quality(RQ)の低さです。つまり、「そこに物体があること」は認識できていても、「それが何なのか」を正しく判断する段階で性能が低下していました。
論文では、検証データでは高い性能を示していたにもかかわらず、本番データでは大きく性能が低下しています。これは、別の船舶やカメラ、あるいは学習時とは異なる気象条件が含まれていたことで、ドメインシフトが想定以上に大きかったことを示しています。本研究では人工的な雨や霧を加えたデータ拡張によってこの問題に対応していますが、それだけでは未知環境への適応を実現することはできませんでした。この結果は、現在の画像認識AIが抱える課題を改めて示していると言えるでしょう。
5. 制約と今後の展望
5-1. 現在のシステムの制約
本研究における実用上の制約として、NewLightでは障害物を見落とさない力(Recall 75.8%)を極限まで高めたトレードオフから、適合率が 32.1% に留まる結果となりました。これは本来はただの波の乱反射や白波までAIが安全側に倒しすぎて障害物と過剰に誤認識してしまっていることを意味し、実際の自動航行に適用した場合、何もない海面で船が頻繁に回避行動を起こしやすくなる課題を残しています。またNewSRにおいては、巨大なトランスフォーマーの脳によって、背景の精度や物体の輪郭を綺麗にくり抜く能力(SQ 73.1%)は非常に優秀に育ったものの、完全に初見の本番環境において、形はくり抜けたが、それがブイなのか、人間なのかを当てる割合(RQ 40.8%)にて混乱が生じました。そのため、動的障害物においての総合品質が 14.2 に低迷する結果となりました。
5-2. 今後の展望
デロイトトーマツディープスクエアは、この全く性質の異なる2つのトラックから得られた教訓を互いに直接フィードバックさせ合うロードマップを示しています。今後は、NewLightで培った「小型チップでのINT8量子化最適化技術」と、NewSRで培った「高次トランスフォーマーによる個別オブジェクトの分離能力」を融合させ、「非常に軽量かつコンパクトでありながら、巨大なモデルに匹敵する識別精度を持つ、実用型エッジ海洋パノプティックAI」 の設計開発を目指します。
6. まとめ・考察
6-1. 技術的総括
NewLight は、数式レベルでのHardSigmoid 刷新と独自の安全弁残差経路により、INT8量子化によるAttentionの性能劣化を抑え、高い推論速度とRecallを両立しました。大会最速の 130.1 FPS と、衝突防止に直結する 最高再現率 75.8% を同時に達成しました。
NewSR は、超大型バックボーン(Swin-Large)への換装と天候ドメイン適応の導入により、総合PQは36.0で6位となった一方、マッチした領域の分割品質を示すSQでは73.1を記録し、上位モデルに比較的近い結果を示しました。
6-2. 考察
本研究は、海洋自律航行という極めて厳しい環境を対象に、「高速性」と「高精度認識」という異なる課題へ、それぞれ専用のアプローチを提案した研究です。NewLightでは、INT8量子化を前提としたネットワーク設計によって、小型エッジデバイス上で130.1 FPSという大会最高の推論速度と、高い障害物検出性能を実現しました。NewSRでは、大規模Transformerを海洋画像へ適応させることで、高い領域分割性能を示し、悪天候を含む海洋環境に対する有効性を検証しました。一方で、誤検知の多さや未知環境での物体識別性能には課題も残されており、実運用に向けてはさらなる改良が必要です。それでも本研究は、「軽量化」と「高精度化」を別々に最適化するという設計思想を明確に示し、海洋AIの実用化へ向けた一つの方向性を提示した点に大きな意義があります。今後、両モデルで得られた知見を統合することで、限られた計算資源でも高精度な環境認識を実現する次世代エッジAIへの発展が期待されます。